





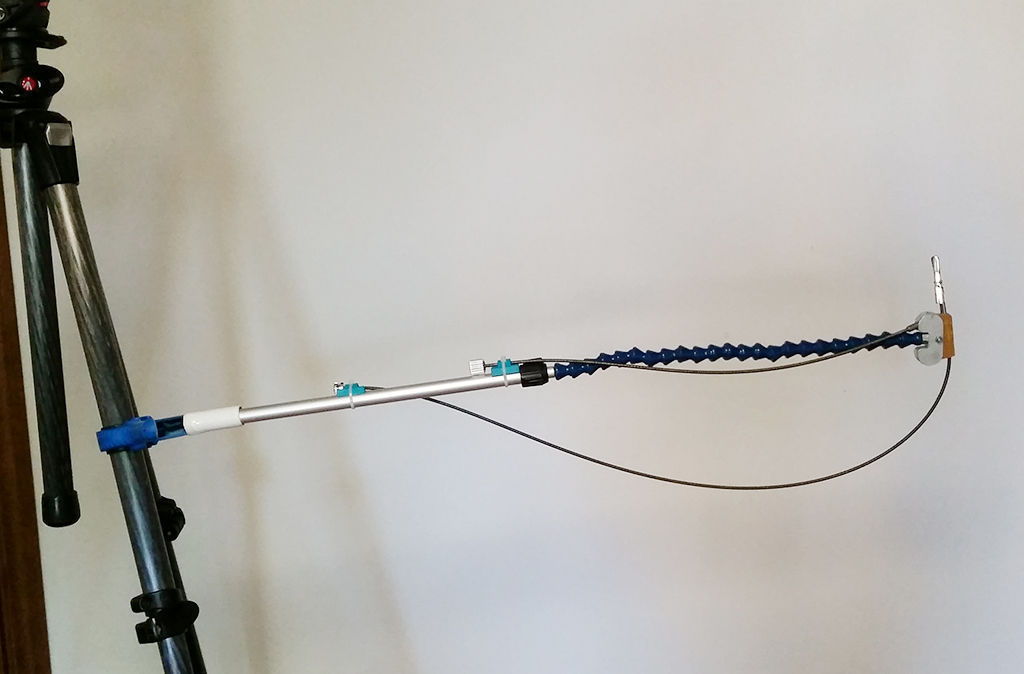
Plamp con regolazione remota
Approfondimento tecnico della Redazione
L’immagine e il contesto descrivono un Plamp (supporto bilanciato con braccio estensibile) dotato di regolazione remota per due assi: rotazione dell’asse verticale e inclinazione gestita dalla vite di battuta, accompagnate da un sistema di precarico molla per stabilizzare la pinza e mantenere il parallelismo tra soggetto e campo. L’analisi si concentra su cosa mostra, come interpretarla e quali verifiche pratiche proporre per chi intende replicare o migliorare il meccanismo.
Innanzitutto, l’obiettivo tecnico è ottenere movimenti precisi e veloci senza dover ricomporre l’intera basetta. La combinazione di: a) un profilo strutturale sufficientemente rigido (profilato a U o a H) e b) un blocchetto basculante sormontato da una molla di precarico azionata da pommellini, permette di convertire una micro-variazione di coppia o di sollecitazione in una variazione di orientamento controllata. L’immagine evidenzia, tipicamente, una macchina da presa di piccole dimensioni o un accessorio di messa a fuoco/posizionamento montato sul plamp, con cavetti di azionamento che trasferiscono gli impulsi agli assi remoti. L’aspetto chiave da valutare è la linearità della risposta: quanto la vite di battuta, azionata da una maniglia o da pommellini, trasmette una variazione angolare sul basculante senza introdurre gioco eccessivo o risonanze.
Come interpretare visivamente la scena: controlli remoti su due assi implicano che la rotazione lungo l’asse verticale modifichi l’orientamento orizzontale, mentre la vite di battuta gestisce l’inclinazione fine. La molla di precarico, posizionata tra pinza e basculante, funziona da tampone elastico: consente micro-regolazioni senza “saltellare” tra una posizione e l’altra. Se la molla è troppo morbida, si verifica flessione non controllata sotto vibrazione o stringitura, compromettendo la ripetibilità. Se è troppo rigida, i movimenti diventano meno progressivi e la sensibilità cala, sfiorando una risposta “a scalini” piuttosto che fluida.
Verifiche pratiche da eseguire per una realizzazione affidabile:
– Allineamento iniziale: controllare che i perni di articolazione tra profilo e basculante non abbiano giochi latenti. Misurare la corsa della vite di battuta rispetto al blocchetto e verificare l’assestamento senza carico.
– Elasticità della molla: iniziare con una molla di precarico adattata al peso dell’intero sistema. Testare con e senza dissipazione di dinamiche (pulsanti o pommellini di azionamento) per registrare la variazione di spostamento relativa tra i due assi.
– Lunghezza dei cavetti: valutare la trasmissione delle vibrazioni dall’asta del plamp. Se i cavetti troppo corti e rigidi aumentano la rigidità, allentare leggermente o utilizzare estremità flottanti per ridurre la risonanza. Tuttavia, evitare cavetti eccessivamente lunghi che introducano inerzie e ritardi nella risposta.
– Risposta dinamica: eseguire una breve sessione di scatto su soggetti statici con micro-variazioni di inclinazione e rotazione. Analizzare la ripetibilità di posizionamento tra due scatti successivi; annotare eventuali deviazioni in millimetri o gradi.
– Calibrazione iniziale: definire una corsa utile per la vite di battuta e per la molla, in modo da avere una mappa di sensibilità. Predisporre una procedura di taratura rapida: soggetto statico, piccole correzioni, registrare la risposta, aggiustare la molla e i cavetti.
Suggerimenti pratici per la terza versione del prototipo, sul tema della scelta delle masse e della corsa:
– Scegliere una corsa contenuta ma sufficiente per le micro-regolazioni; una corsa tipica potrebbe essere dell’ordine di pochi millimetri per la vite di battuta, a seconda della distanza focale e del peso dell’assetto.
– Allineare la molla di precarico al punto di contatto tra pinza e basculante in modo da minimizzare giochi residui senza generare attrito eccessivo durante la regolazione.
– Predisporre una chiave di taratura sempre accessibile per modificare la forza di precarico in corso d’opera, basandosi su feedback visivo (allineamento in mirino) o su misurazioni tramite inclinometro.
Questo tipo di implementazione offre una risposta più rapida rispetto a sistemi completamente manuali, ma richiede un’attenzione particolare al bilanciamento tra rigidità strutturale, elasticità della molla e gestione delle vibrazioni dei cavetti. Se vuoi, posso proporti una procedura di taratura passo-passo e proporre valori iniziali di corsa e precarico in funzione della tua configurazione (dimensioni della testa del plamp, massa complessiva, distanza focale).
Il commento della Redazione
Interessante thread, Giuliano. La soluzione che proponi, con profilato a U o a H e un blocchetto basculante sormontato da una molla di precarico azionata da pommellini, è davvero una fettina efficace per migliorare il parallelismo senza dover continuamente ricomporre tutto dal cavalletto. L’idea di controllare due assi in remoto – rotazione dell’asse verticale e inclinazione tramite la vite di battuta – permette di correggere micro-sbassi senza dover guardare troppo nel mirino. A me pare una scelta pratica per macro, dove i movimenti del soggetto possono essere rapidi e il tempo di reazione conta.

Sul tema dell’animazione del sistema: il controllo remoto via cavetti è comodo, ma conviene verificare due cose in fase di realizzazione. Primo, la lunghezza dei cavetti: è vero che vedi vibrazioni trasmesse dall’asta del plamp? Allungare i cavetti è sensato, ma attenzione a non perdere rigidità e reattività. Secondo, la molla di precarico: sceglierne una di valore adeguato è cruciale. Se è troppo debole, la pinza tende a spostarsi troppo facilmente; se è troppo rigida, potrebbe trasmettere micro-mal di pancia e rendere la regolazione meno fine. Una valida strada è partire con una molla di tipo biro rimaneggiata o una piccola molla a compressione con distanza utile per calibrarla durante le prime prove.
Per chi volesse replicare: comincia con una prova su piastrina di base, verifica i giochi tra vite di battuta e blocchetto basculante, e fai una breve sessione di scatto con soggetti statici per tarare la risposta del sistema. Se vuoi, posso suggerire parametri di base per la terza versione del prototipo una volta che hai scelto la corsa e la forza della molla.
— Marco Bianchi | Redazione Canon Club Italia
La discussione continua sul Forum
Questo articolo è collegato alla discussione originale su Canon Club Italia. Ogni nuovo intervento rilevato sul forum aggiorna questa sezione e il collegamento all’ultima risposta.
Interventi dalla discussione
giulianoma
[quote uid=111512 name=”Giuseppe Zingarelli” ] sembra interessante ma non riesco a vedere il video Mi spiace, prova adesso.
maxxim
Non male come idea. [img]https://groups.tapatalk-cdn.com/smilies/114008/1677343611.2173-smilie.gif?ttinline=true[/img]
giulianoma
[quote uid=0 name=”Ringhio” ] Ciao Giuliano! [img]https://groups.tapatalk-cdn.com/smilies/114008/1677343611.2173-smilie.gif?ttinline=true[/img] Sai bene che treppiede e plamp non sono tra i miei accessori “preferiti” ma , secondo me, hai fatto davvero un ottimo lavoro! [img]https://www.tapatalk.com/groups/canonclubitalia/forum_data/forums.ca/cano/canonclubitalia/smilies/crown2.gif?ttinline=true[/img] In ogni caso quando mi è capitato di usare plamp e cavalletto mi sono imbattuto nei problemi che hai descritto perciò non mi dispiacerebbe costruirne uno anche io! [img]https://groups.tapatalk-cdn.com/smilies/114008/1677343397.396-smilie.gif?ttinline=true[/img] Non ho capito bene però come è stato realizzato, o meglio non ho capito come si possano reperire i componenti (a parte il cavo contakm), mi puoi dare qualche info in più e magari mandarmi qualche link a siti che vendano i componenti necessari per costruirlo, o dirmi dove e cosa devo comprare? [img]https://groups.tapatalk-cdn.com/smilies/114008/1677343611.2173-smilie.gif?ttinline=true[/img] [img]https://groups.tapatalk-cdn.com/smilies/114008/1677344058.1461-smilie.gif?ttinline=true[/img] [/quote] Il materiale lo trovi facilmente nei centri di fai da te tipo Brico o simili. La molla va bene una di una vecchia biro. Per i pommellini, io ho usato dei pignoncini della motorizzazione di una auto radiocomandata elettrica di mio figlio quando correva con le “macchinine”. Buon bricolage!
giulianoma
[quote uid=0 name=”Ringhio” ] Grazie al tuo dettagliato schema ora ho capito meglio il funzionamento anche se mi spaventa un po’ perchè non so se sarò in grado di assemblare il tutto! [img]https://www.tapatalk.com/groups/canonclubitalia/forum_data/forums.ca/cano/canonclubitalia/smilies/birgits_scratch.gif?ttinline=true[/img] A vederlo in funzione mi era sembrato più facile da realizzare! Ti ringrazio per la spiegazione, quest’inverno ci proverò e sicuramente ti disturberò! [img]https://groups.tapatalk-cdn.com/smilies/114008/1677343397.396-smilie.gif?ttinline=true[/img] [img]https://groups.tapatalk-cdn.com/smilies/114008/1677344058.1461-smilie.gif?ttinline=true[/img] In realtà è molto facile da realizzare, basta avere un minimo di manualità e dimestichezza con la meccanica……….che non è la moglie del meccanico……………. [img]https://www.tapatalk.com/groups/canonclubitalia/forum_data/forums.ca/cano/canonclubitalia/smilies/laugh.png?ttinline=true[/img]
lukevan
Fantastica idea… Mi era sfuggita. Grande Giuliano [emoji122][emoji122][emoji122][emoji122]
giulianoma
[quote uid=139187 name=”Lukevan” ] Fantastica idea… Mi era sfuggita. Grande Giuliano [emoji122][emoji122][emoji122][emoji122] [/quote] Grazie Luke! Sopratutto è parecchio comodo e facilmente trasportabile; durante gli spostamenti, io giro la parte flessibile a mò di manico d’ombrello e lo tengo appeso al collo.
jackpirata.
Molto interessante, non avevo capito subito che il movimento era controllato in remoto su due assi. Non ho capito come viene comandato il profilato per l’inclinazione verticale, viene «spinto», «tirato» o entrambi?
giulianoma
[quote uid=130372 name=”Jackpirata.” ] Molto interessante, non avevo capito subito che il movimento era controllato in remoto su due assi. Non ho capito come viene comandato il profilato per l’inclinazione verticale, viene «spinto», «tirato» o entrambi? La regolazione dell’asse verticale avviene avvitando o svitando( tramite il pommello remoto) la vite di battuta che determina la posizione del blocchetto che porta la pinzetta: dato che il blocchetto ha una molla di precarico, avvitando si muove l’asse all’indietro e si schiaccia la molla, svitando è il carico della molla,che espandendosi assicura il contatto con la vite di battuta e quindi avvicina la pinzetta all’obbiettivo. Un dato che non sono riuscito a fornire, è la “potenza della molla”, ma non è una gran cosa, certo non deve essere troppo debole, ma nemmeno troppo dura……… Ciao!




Diario fotografico del marchese di San Giuliano
sembra interessante ma non riesco a vedere il video